
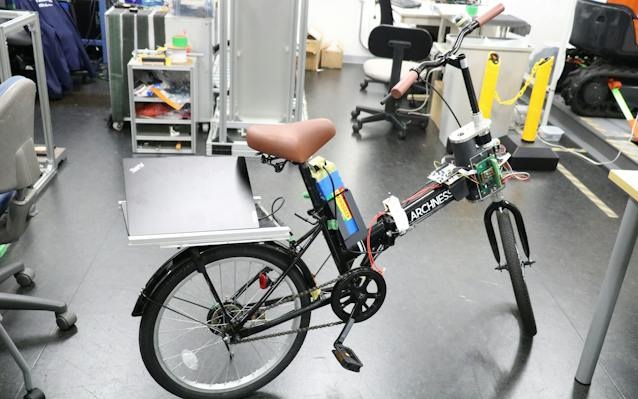
搭載本次研發的駕駛輔助系統的腳踏車
芝浦工業大學研發了面向兩輪車的駕駛輔助系統。人工智慧(AI)可判斷騎手是主動傾斜車身,還是即將跌倒,並在可能跌倒時透過轉動車把等方式重新恢復車身平衡。
該技術有望應用於面向老年人、兒童的電動助力腳踏車以及自動駕駛兩輪車。
腳踏車和摩托車等兩輪車在轉彎時會傾斜車身。以往的駕駛輔助系統難以區分騎手是主動傾斜車身,還是車輛即將跌倒,甚至會出現騎手正要轉彎時,系統強行矯正車身姿態的情況。
新系統依靠AI以0.01秒的間隔判斷騎乘者是為轉彎而有意傾斜車身,還是處於即將跌倒的不穩定狀態。具體而言,系統根據施加在車把上的力度以及路面等資訊進行識別。
研究團隊將系統安裝在腳踏車上進行實車騎行實驗。結果顯示,該系統能夠以80%~90%的準確率區分直行、轉彎以及失穩狀態。芝浦工業大學的桑原央明副教授表示:「系統可以在不影響騎行操控感的前提下,適時提供所需輔助。」
該技術有望應用於跌倒風險較高的老年人和兒童用電動助力腳踏車,以及配送服務用兩輪車等。相關研究成果已刊登在國際學術期刊《IEEE/ASME Transactions on Mechatronics》上。
原文:《日本經濟新聞》、2026/11/3
翻譯:JST客觀日本編輯部
【論文資訊】
期刊:IEEE/ASME Transactions on Mechatronics
論文:Rider-Intent-Aware Scenario-Adaptive Stabilization Control for a Steer-by-Wire Bike
DOI:10.1109/TMECH.2026.3699418